本节要解决的事:自然语言里“接着下单”只有四个字,环境里却要求登录、权限、库存和确认同时成立。
写出步骤,不等于存在可执行动作
任务是买三盒红笔。模型列出“查库存→下单→确认成功”,看上去没有明显问题。但当前会话未登录,或者只有查询权限,这条链路到下单就会失败。更隐蔽的情况是查询时库存三盒,执行前被别人买走一盒;计划在生成时可行,执行时已经不可行。
朴素规划把动作名排成句子,省略了动作的进入条件。显式规划则先描述状态:已登录吗,有创建订单权限吗,库存至少三盒吗,用户已确认吗?动作不仅有名字,还包括需要什么,以及执行后改变什么。这样我们可以在真正调用之前发现明显缺口。
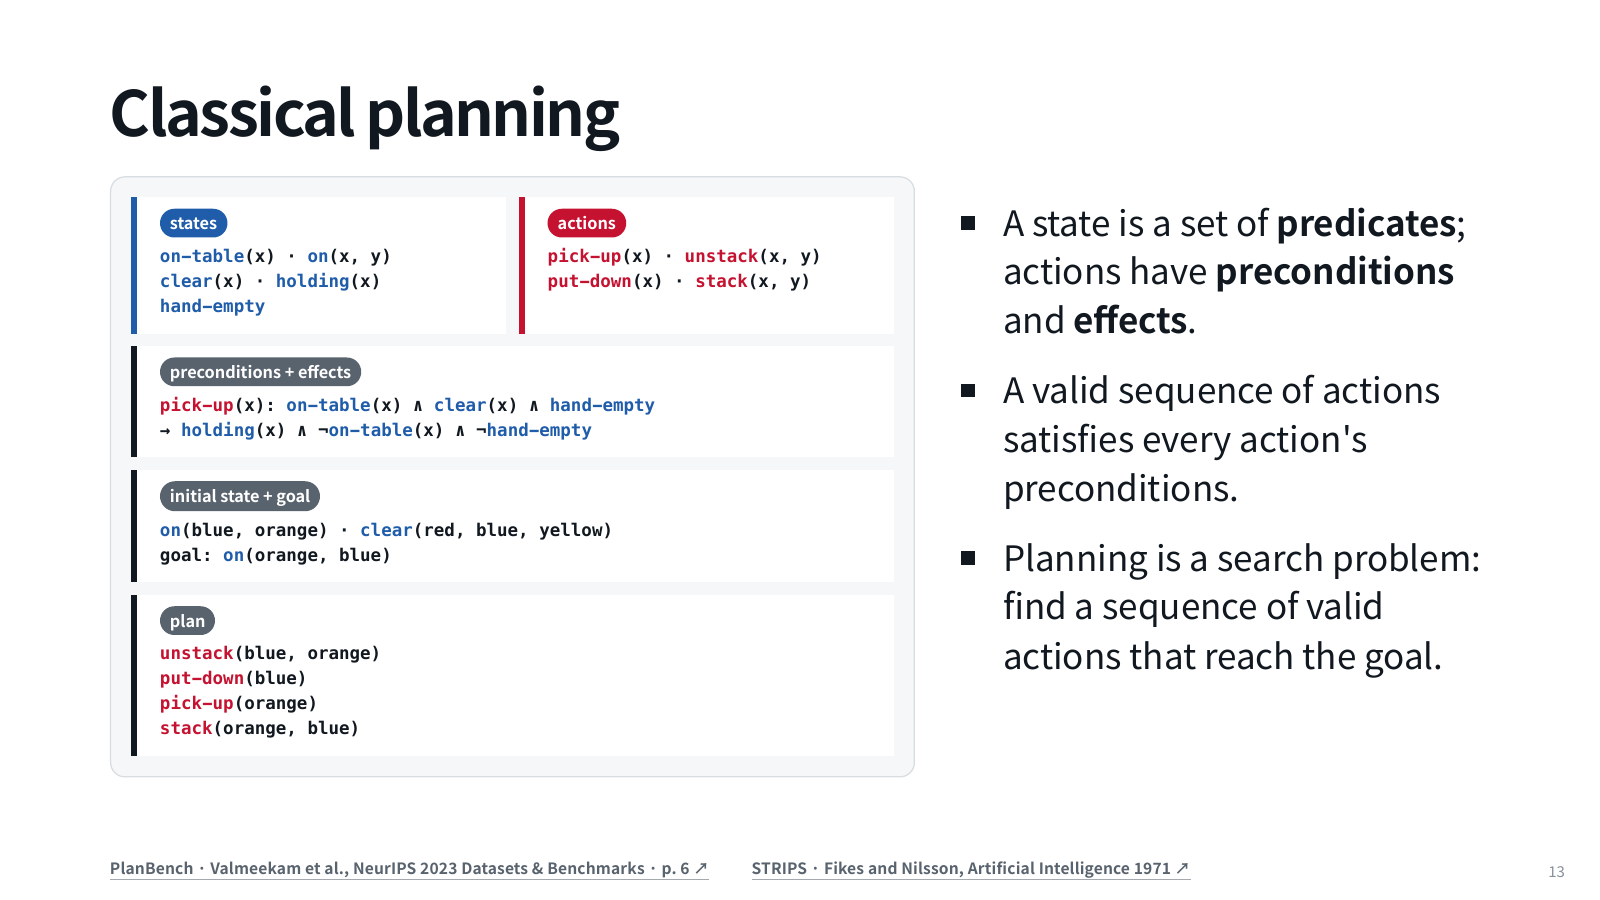
将下单动作展开成一张契约
设状态包含 logged_in、can_create_order、stock、approved。教学动作 create_order(3) 的前提是登录、权限、批准这三个布尔条件都为真,而且 stock 至少为 3。成功效果是产生订单编号并把库存扣减三盒;失败则必须返回明确错误,不能在状态里假装出现订单。
这只是简化模型。真实系统可能先预留库存,再支付,最后确认;订单创建与扣库存也可能属于不同服务。我们选择简单规则,是为了看清前提和结果,不把它当成所有电商的业务实现。生产系统必须使用真实接口与事务语义。
只少一个前提,下单还能执行吗?
先做预测,再逐步展开。这里是固定规则的教学回放,不是真实模型测评。
教学构造场景 · 按下方规则逐步回放;不调用真实模型,不代表实际成功率。
登录=是,创建权限=是,批准=是,库存 5,需要 3。
- 1. 检查前提
身份、权限、批准均满足;5≥3。
- 2. 执行动作
按教学规则创建订单 O-17。
- 3. 应用效果
库存 5−3=2,并记录 O-17。
身份、权限、批准均满足;5≥3。
先预测,再核对结果与原因
订单存在,剩余 2动作效果只在执行成功后写入状态。
语言上的合理与物理上的可做不同
机器人计划“拿杯子”很符合目标,但杯子可能够不到。网页计划“点击退款”也符合目标,但用户角色看不到按钮。课件用 affordance 讨论动作在环境中能够成功的可能性:语言模型觉得哪一步合理,与执行技能在当前状态能否完成,需要一起考虑。
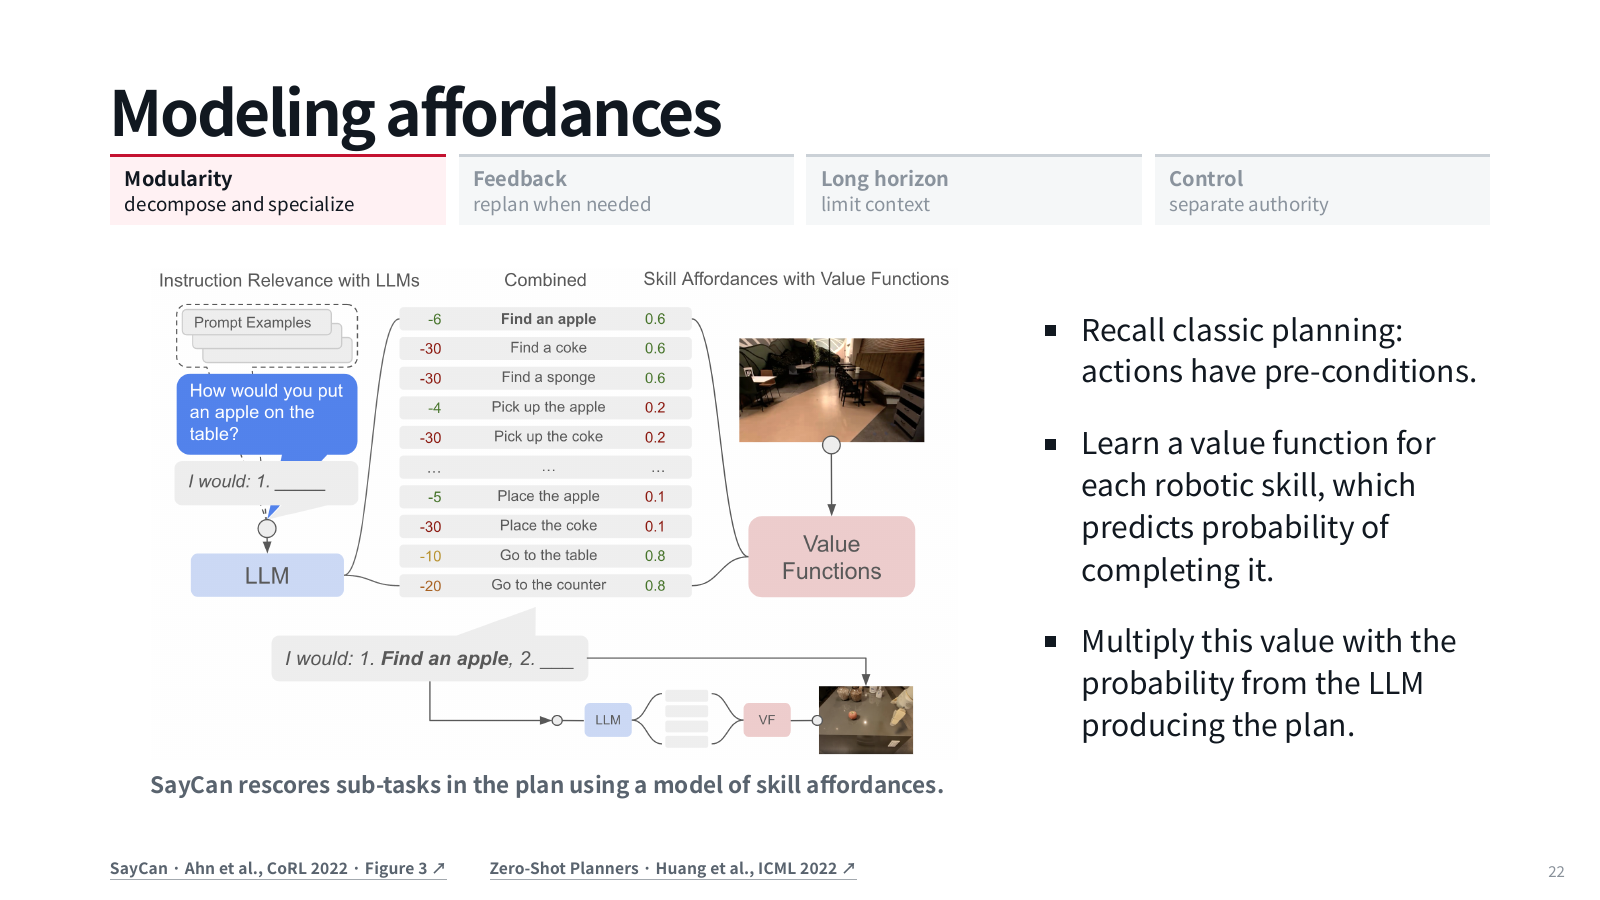
比较确定的小型环境和开放网页。前者可以穷举状态与动作规则,找一条满足前提的路径;后者页面、权限和外部事件不断变化,完整建模成本很高,甚至无法知道全部状态。此时可只显式建模关键前提,再通过观察更新,不必为了形式化把世界假装得比实际更确定。
另一种误解是“检查过就不必再检查”。规划时的检查减少无效尝试,执行时的检查处理竞态与最新权限。它们位于不同时间,不能互相替代。对于产生副作用的动作,最终服务端规则才应决定是否允许状态转移。
理解检查
问题一:用户同意购买,是否自动拥有下单权限? 不会。用户意图与系统授权不同;批准满足任务层前提,接口仍可能要求对应身份和权限。两层都需要成立。
问题二:模型预测成功概率很高,能否绕过执行端检查? 不能。概率是对未知结果的估计,授权和库存约束是实际操作边界。再高的预测也不能保证环境状态未变化。
问题三:创建请求失败后,计划能否先把库存写成 2,方便继续? 不能。除非明确标为假设状态用于模拟,否则会把未发生的效果当作事实。真实状态应保持原值或标为未知,并依据返回结果恢复。
下一问
发现未知条件以后,Agent 有三个选择:继续推理、获取新观察、直接行动。下一节比较它们究竟分别能减少哪种不确定性。